Aalto Robot Learning
Aalto Robot Learning
Home
Team
Equipment
Publications
Opportunities
Light
Dark
Automatic
2
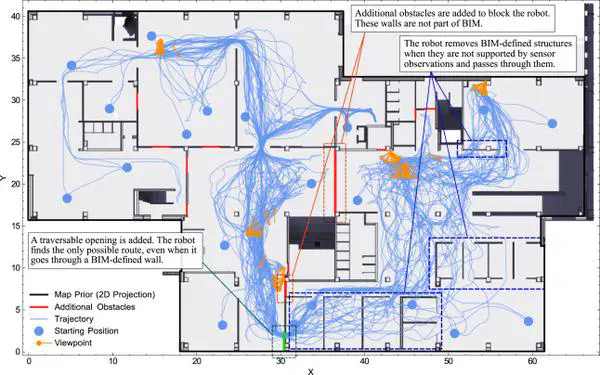
Automating on-site object inspection with a quadruped robot and BIM
Automation in Construction
2026
Jaakko Tuomisto
,
Yuan Zheng
,
Inshu Chauhan
,
Olli Seppänen
,
Joni Pajarinen
PDF
Cite
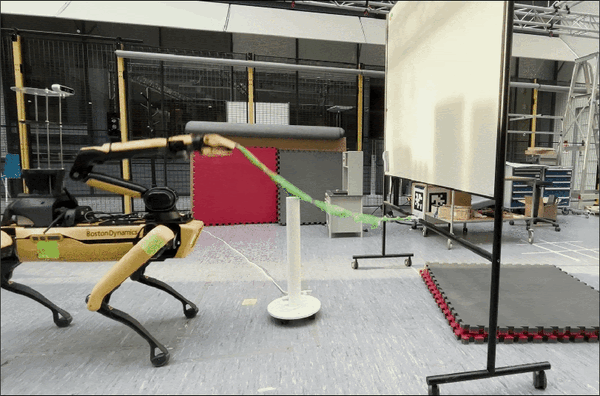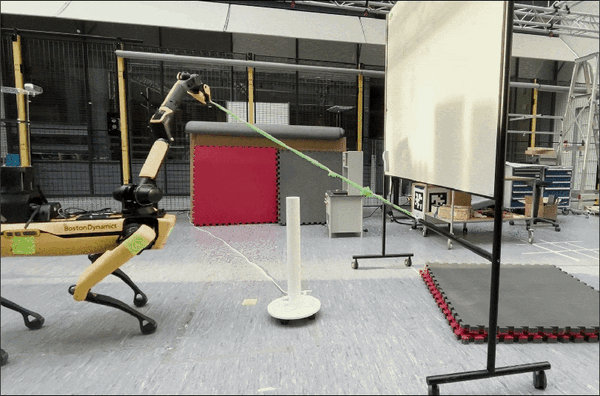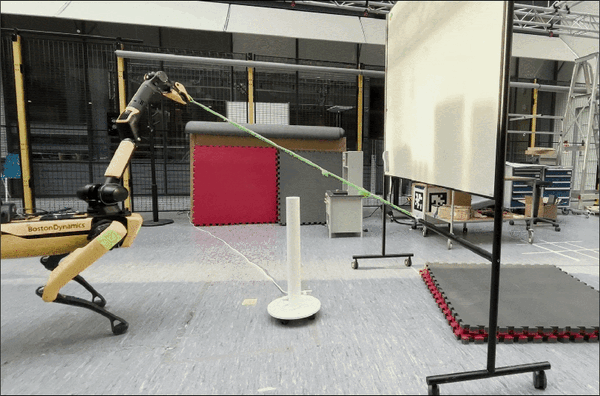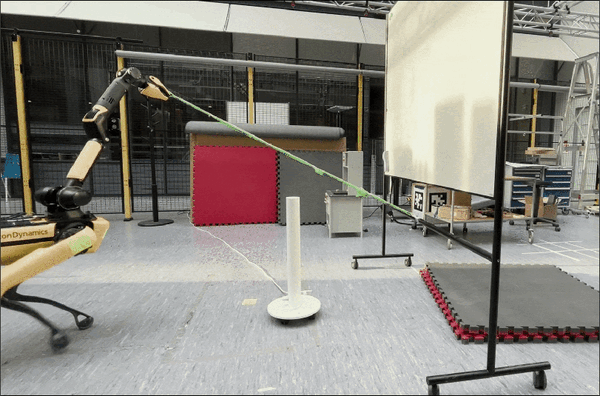
MoDeSuite: Robot Learning Task Suite for Benchmarking Mobile Manipulation With Deformable Objects
IEEE Robotics and Automation Letters
2026
Yuying Zhang
,
Kevin Sebastian Luck
,
Francesco Verdoja
,
Ville Kyrki
,
Joni Pajarinen
PDF
Cite
Code
Website
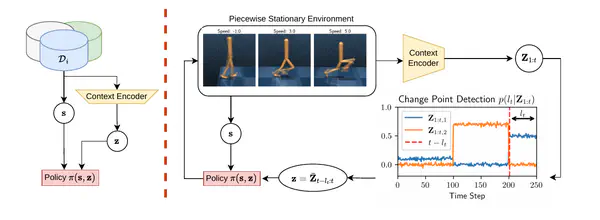
Offline Meta-Reinforcement Learning in Piecewise Stationary Environments
Transactions on Machine Learning Research
2026
Mohammadreza Nakhaei
,
Aidan Scannell
,
Joni Pajarinen
PDF
Cite
Code
End-Effector Cartesian Velocity Control for Redundant Loader Cranes Using Reinforcement learning
IEEE Transactions on Robotics
2024
Abdolreza Taheri
,
Amy Rankka
,
Pelle Gustafsson
,
Joni Pajarinen
,
Reza Ghabcheloo
PDF
Cite
Video
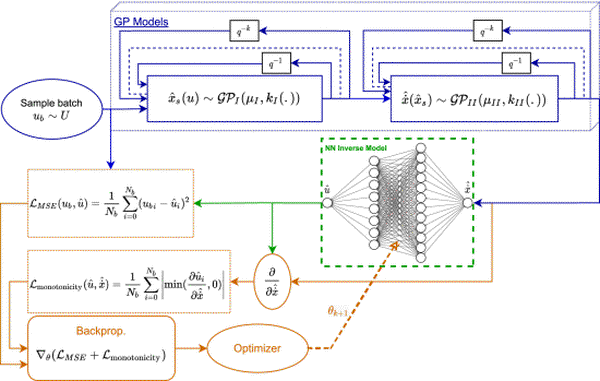
Nonlinear Model Learning for Compensation and Feedforward Control of Real-World Hydraulic Actuators Using Gaussian Processes
IEEE Robotics and Automation Letters
2022
Abdolreza Taheri
,
Pelle Gustafsson
,
Marcus Rösth
,
Reza Ghabcheloo
,
Joni Pajarinen
PDF
Cite
Video
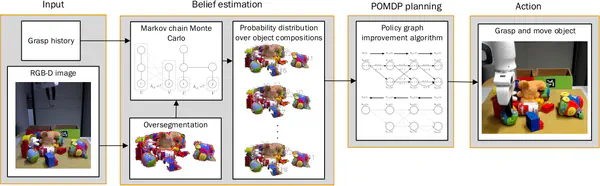
POMDP planning under object composition uncertainty: Application to robotic manipulation
IEEE Transactions on Robotics
2022
Joni Pajarinen
,
Jens Lundell
,
Ville Kyrki
PDF
Cite
Partially Observable Markov Decision Processes in Robotics: A Survey
IEEE Transactions on Robotics
2022
Mikko Lauri
,
David Hsu
,
Joni Pajarinen
PDF
Cite
A Probabilistic Interpretation of Self-Paced Learning with Applications to Reinforcement Learning
Journal of Machine Learning Research (JMLR)
2021
Pascal Klink
,
Hany Abdulsamad
,
Boris Belousov
,
Carlo D'Eramo
,
Jan Peters
,
Joni Pajarinen
PDF
Cite
Code
Multi-agent active information gathering in discrete and continuous-state decentralized POMDPs by policy graph improvement
Autonomous Agents and Multi-Agent Systems
2020
Mikko Lauri
,
Joni Pajarinen
,
Jan Peters
PDF
Cite
Probabilistic approach to physical object disentangling
IEEE Robotics and Automation Letters
2020
Joni Pajarinen
,
Oleg Arenz
,
Jan Peters
,
Gerhard Neumann
PDF
Cite
»
Cite
×